Computação Gráfica
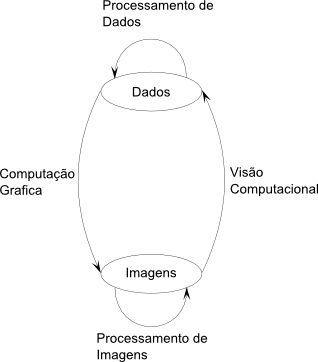
CG é uma área da computação dedicada a criação, armazenamento e manipulação de imagens baseada em modelos matemáticos.
Lecture 1
Iniciaremos nosso curso aprendendo como construir uma imagem.
Portable Pixel Map (PPM)
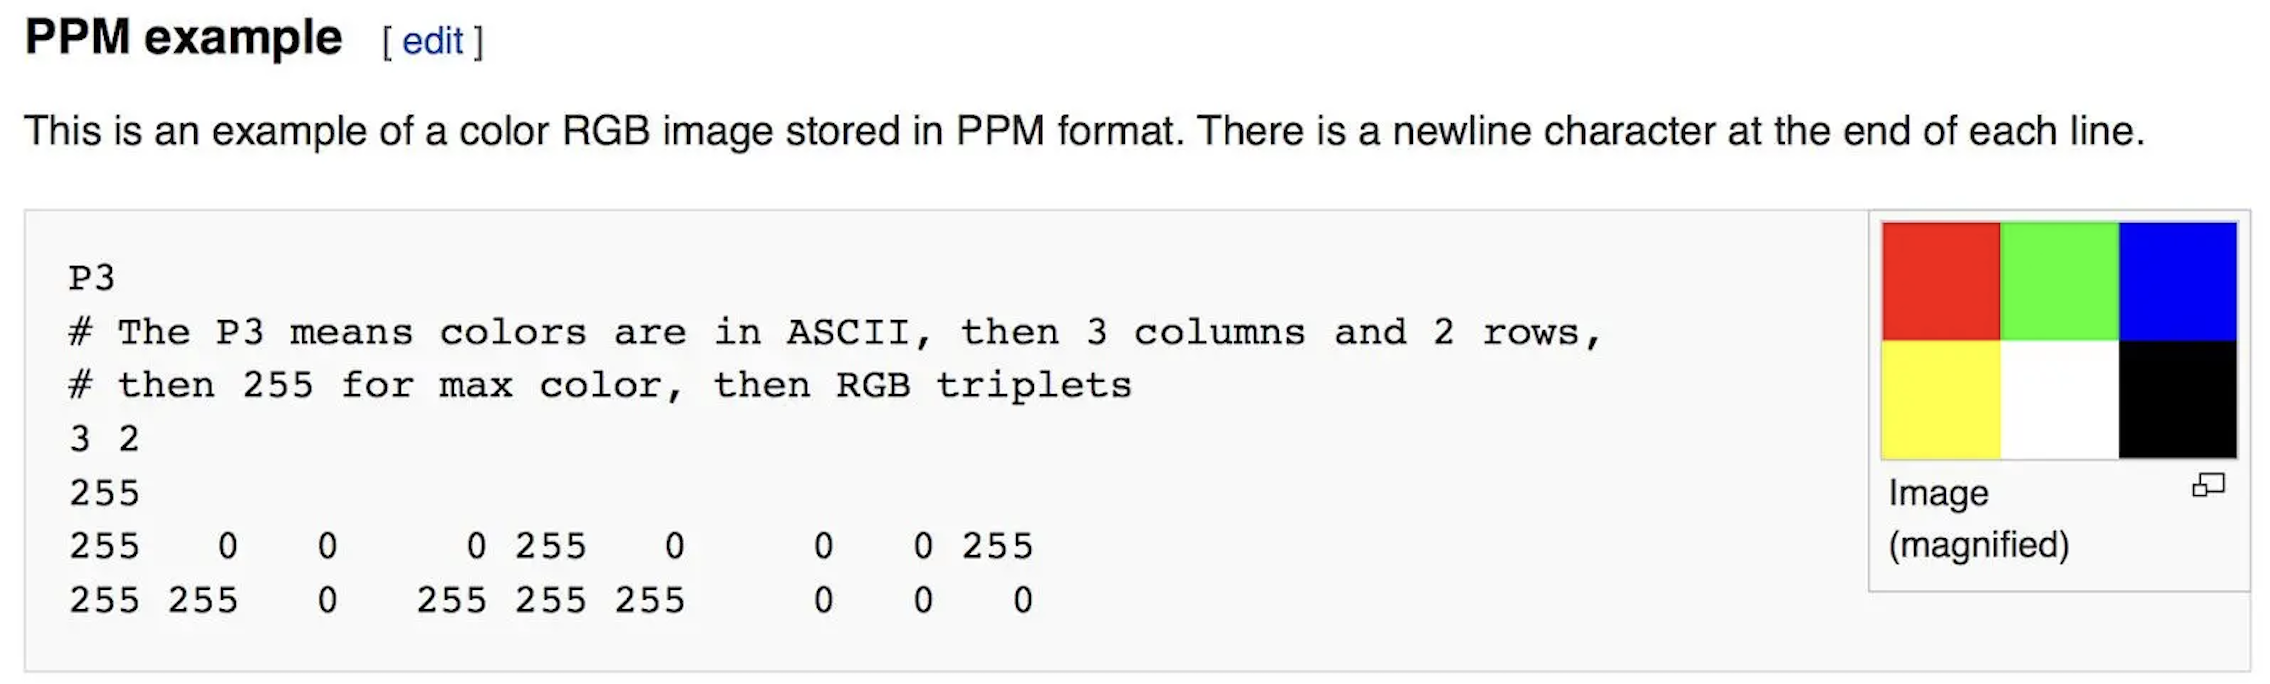
O formato PPM nasceu no final da década de $80$ para compartilhar imagens facilmente entre diferentes plataformas.
Código
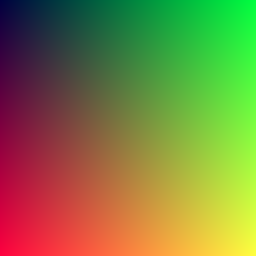
Podemos escrever um código em C para construir uma imagem usando o formato PPM. Este objetivo será alcançado através da análise do programa ppm_create.c.
/**
 * \file ppm_create.c
 *
 * \brief Criacao de uma imagem em PPM.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date April 2025
 */

#include <stdio.h>

int main(){

  // dimensoes da imagem
  int width = 256;
  int height = 256;

  // Configurando o header do formato PPM
  printf("P3\n %d \t %d\n 255\n", width, height);

  for (int i = 0; i < height; i++){ // Altura
    for (int j = 0; j < width; j++){ // Largura
      printf("%d \t %d \t %d \n", i, j, 63);
    }
  }

  return 0;
}
Descrição do programa
Inserimos na primeira linha do arquivo a biblioteca para lidar com entrada/saída de dados na linguagem C.
#include <stdio.h>
Definimos as dimensões (largura e altura) da imagem que estamos construindo.
int width = 256;
int height = 256;
Em seguida, configuramos o cabeçalho do formato PPM.
printf("P3\n %d \t %d\n 255\n", width, height);
No laço de repetição, percorremos a largura e altura da imagem preenchendo as cores dos pixels.
for (int i = 0; i < height; i++){ // Altura
    for (int j = 0; j < width; j++){ // Largura
      printf("%d \t %d \t %d \n", i, j, 63);
    }
}
Compilação
O processo de compilação é realizado através do compilador GCC através do seguinte comando:
gcc <nome_arquivo>.c -o <nome_executavel>
Este comando criará um arquivo executável e a saída deve ser direcionada para um arquivo com extensão ".ppm".
./<nome_executavel> > output.ppm
Exercício
-
Construa uma imagem $100 \times 100$ usando o formato PPM com fundo preto que tem apenas 1 pixel vermelho no centro da imagem.
-
Implemente uma função que altera o valor de um pixel da imagem.
-
Codifique uma função que salva a imagem no formato PPM.
-
Crie uma função que inicializa uma imagem com branco.
-
Construa uma imagem $100 \times 100$ usando o formato PPM com fundo preto e escreva o caractere ' T ' no centro da imagem com alto contraste em relação ao fundo da imagem.
Lecture 2
Nesta parte da disciplina aprenderemos como renderizar um segmento de reta usando as equações vetoriais.
Segmento de reta
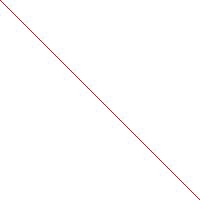
Sejam $A = (x_0, y_0, z_0)$ e $B = (x_1, y_1, z_1)$ dois pontos do espaço. Podemos traçar uma equação da reta entre esses dois pontos usando a equação: $r(t) = A + t( B - A)$, onde $t \in [0, 1$].
Código
O algoritmo de renderização do segmento de reta está disponível no arquivo linesegment.c.
/**
 * \file linesegment.c
 *
 * \brief Implementação do segmento de reta usando equacoes vetoriais.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date May 2025
 */

#include <stdio.h>

#define width 200
#define height 200

unsigned char image[height][width][3];

// Funcao para preencher um pixel na imagem
void putPixel( int x, int y, unsigned char r, unsigned char g, unsigned char b){
  if (( x >= 0 ) && ( x <= width )  && ( y >= 0 ) && ( y <= height )){
    image[x][y][0] = r;
    image[x][y][1] = g;
    image[x][y][2] = b;
  }
}

// Funcao para limpar a imagem
void clearImage(){
  for (int y = 0; y < height; y++)
    for (int x = 0; x < width; x++)
      putPixel(x, y, 255, 255, 255);
}

// Funcao para salvar imagem no formato PPM
void saveImage(){
  // Configurando o header do formato PPM
  printf("P3\n %d \t %d\n 255\n", width, height);

  for (int y = 0; y < height; y++){ // Altura
    for (int x = 0; x < width; x++){ // Largura
      for (int c = 0; c < 3; c++){ // Canal: r, g, b
        printf("%d \t", image[x][y][c]);
      }
      printf("\n");
    }
  }
}

// Algoritmo do Segmento de Reta
void drawLine( int x0, int y0, int x1, int y1 ){
  for (float t = 0.0; t < 1.0; t = t + 0.001){
    putPixel((int)(x0 + (x1 - x0)*t), (int)(y0 + (y1 - y0)*t), 255, 0, 0 );
  }
}

int main(){

  // Limpar a imagem
  clearImage();

  // Executar o algoritmo
  drawLine(0, 0, 200, 200);

  // Salvar a imagem em PPM
  saveImage();

  return 0;
}
Descrição do programa
Iniciamos nosso programa incluindo a biblioteca padrão da linguagem C para gerar entrada/saída de dados.
#include <stdio.h>
Após a declaração da biblioteca, definimos globalmente as dimensões da imagem e a variável da imagem como um array multidimensional que armazena valores de 8 bits sem sinal.
#define width 200
#define height 200

unsigned char image[height][width][3];
Posteriormente, declarei algumas funções úteis para manipulação da imagem. A primeira delas é a função para setar um pixel na imagem.
void putPixel( int x, int y, unsigned char r, unsigned char g, unsigned char b){
  if (( x >= 0 ) && ( x <= width )  && ( y >= 0 ) && ( y <= height )){
    image[x][y][0] = r;
    image[x][y][1] = g;
    image[x][y][2] = b;
  }
}
A segunda função é necessária para preencher a imagem com uma cor de fundo.
void clearImage(){
  for (int y = 0; y < height; y++)
    for (int x = 0; x < width; x++)
      putPixel(x, y, 255, 255, 255);
}
Por fim, a última função é responsável por salvar o array multidimensional em formato PPM.
void saveImage(){
  // Configurando o header do formato PPM
  printf("P3\n %d \t %d\n 255\n", width, height);

  for (int y = 0; y < height; y++){ // Altura
    for (int x = 0; x < width; x++){ // Largura
      for (int c = 0; c < 3; c++){ // Canal: r, g, b
        printf("%d \t", image[x][y][c]);
      }
      printf("\n");
    }
  }
}
O algoritmo de renderização do segmento de reta é implementado em seguida.
void drawLine( int x0, int y0, int x1, int y1 ){
  for (float t = 0.0; t < 1.0; t = t + 0.001){
    putPixel((int)(x0 + (x1 - x0)*t), (int)(y0 + (y1 - y0)*t), 255, 0, 0 );
  }
}
Renderização de modelos 3D
O formato .obj (Wavefront OBJ) é um padrão amplamente utilizado para representar modelos 3D de forma simples e legível. Ele armazena informações sobre vértices (v), normais (vn), texturas (vt) e faces (f), onde cada face é formada por índices que referenciam os vértices previamente definidos. As faces podem ser triangulares ou poligonais e podem incluir referências opcionais a coordenadas de textura e normais no formato f v/vt/vn.
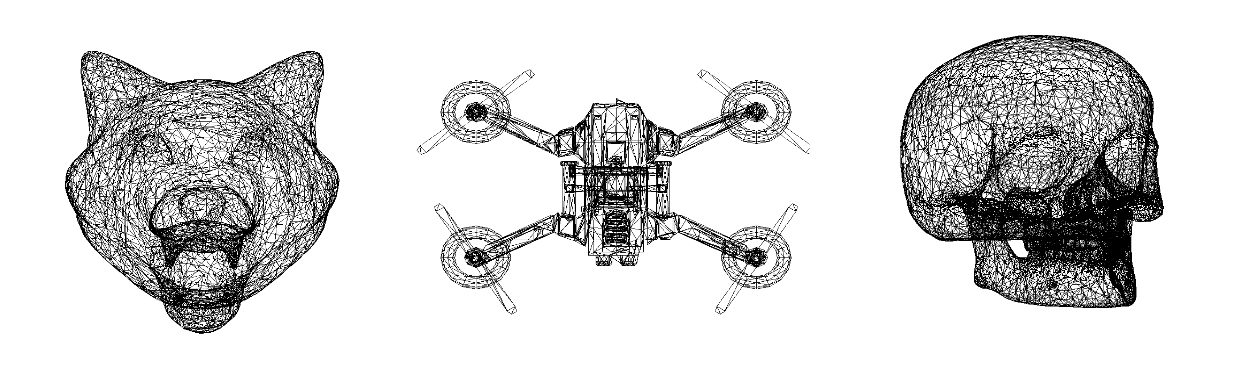
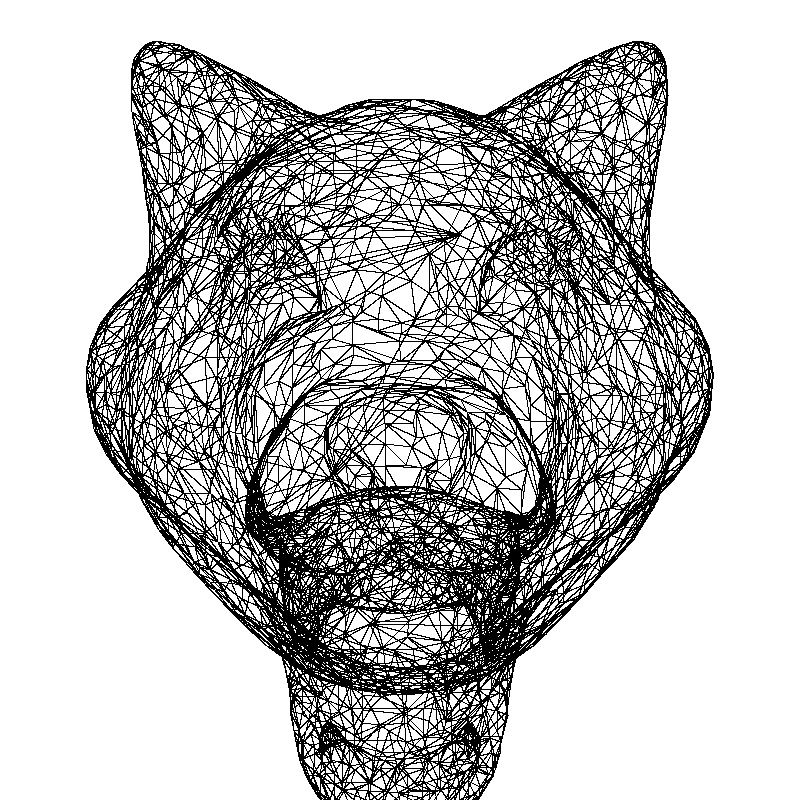
O processo de renderização do modelo 3D exige arquivos .obj adquiridos livremente no domínio free3d.com. Os modelos utilizados na imagem acima foram wolf.obj, drone.obj e cranio.obj.
Código
A implementação do código de renderização 3D é realizada através dos arquivos: model.h que contém todos os protótipos de funções que serão úteis para manipulação dos modelos 3D, model.c é o arquivo que contém as implementações das funções de manipulação dos modelos 3D e wireframe.c que realiza a execução das funções implementadas.
/**
 * \file model.h
 *
 * \brief Header com protótipos de funções para manipulação de modelo 3D.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date May 2025
 */

#ifndef MODEL_H
#define MODEL_H

#define WIDTH 800
#define HEIGHT 800
#define MAX_VERTICES 50000
#define MAX_FACES 50000
#define MAX_FACE_VERTS 32

typedef struct {
  float x, y, z;
} Vertex;

typedef struct {
  int verts[MAX_FACE_VERTS];
  int n;
} Face;

void set_pixel(int x, int y, unsigned char r, unsigned char g, unsigned char b);

void clr();

void save();

void draw_line(int x0, int y0, int x1, int y1);

int load_obj(const char *filename, Vertex *vertices, int *vcount, Face *faces, int *fcount);

void resizing( Vertex v0, Vertex v1 );

void render_faces(Vertex *vertices, Face *faces, int vcount, int fcount);


#endif
/**
 * \file model.c
 *
 * \brief Implementação das funções de manipulação do modelo 3D.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date May 2025
 */

#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <math.h>

#include "model.h"

unsigned char image[HEIGHT][WIDTH][3];

void set_pixel(int x, int y, unsigned char r, unsigned char g, unsigned char b) {
  if (x >= 0 && x < WIDTH && y >= 0 && y < HEIGHT) {
    image[y][x][0] = r;
    image[y][x][1] = g;
    image[y][x][2] = b;
  }
}

void draw_line(int x0, int y0, int x1, int y1) {
  for (float t = 0.0; t < 1.0; t = t + 0.0001)
    set_pixel((int)x0+(x1-x0)*t, (int)y0+(y1-y0)*t, 0, 0, 0);
}

void clr(){
  for(int i = 0; i < WIDTH; i++)
    for(int j = 0; j < HEIGHT; j++)
      for(int c = 0; c < 3; c++)
        image[i][j][c] = 255;
}

void save(){
  printf("P3\n %d \t %d\n 255\n", WIDTH, HEIGHT);
  for(int i = 0; i < WIDTH; i++){
    for(int j = 0; j < HEIGHT; j++){
      for(int c = 0; c < 3; c++){
        printf("%d \t", image[i][j][c]);
      }
      printf("\n");
    }
  }
}

int load_obj(const char *filename, Vertex *vertices, int *vcount, Face *faces,
             int *fcount) {
    FILE *file = fopen(filename, "r");
    if (!file) {
        perror("Erro ao abrir o arquivo");
        return 0;
    }

    char line[512];
    *vcount = 0;
    *fcount = 0;

    while (fgets(line, sizeof(line), file)) {
        if (strncmp(line, "v ", 2) == 0) {
            if (sscanf(line + 2, "%f %f %f", &vertices[*vcount].x,
                       &vertices[*vcount].y, &vertices[*vcount].z) == 3) {
                (*vcount)++;
            }
        } else if (strncmp(line, "f ", 2) == 0) {
            Face face = {.n = 0};
            char *token = strtok(line + 2, " \n");
            while (token && face.n < MAX_FACE_VERTS) {
                int index;
                if (sscanf(token, "%d", &index) == 1) {
                    face.verts[face.n++] = index;
                }
                token = strtok(NULL, " \n");
            }
            faces[(*fcount)++] = face;
        }
    }

    fclose(file);
    return 1;
}

void resizing( Vertex v0, Vertex v1 ){
  int x0 = (int)((v0.x + 1.0f) * WIDTH / 2.0f);
  int y0 = (int)((1.0f - v0.y) * HEIGHT / 2.0f);
  int x1 = (int)((v1.x + 1.0f) * WIDTH / 2.0f);
  int y1 = (int)((1.0f - v1.y) * HEIGHT / 2.0f);

  draw_line(x0, y0, x1, y1);
}


void render_faces(Vertex *vertices, Face *faces, int vcount, int fcount) {
    for (int i = 0; i < fcount; i++) {
        Face face = faces[i];
        for (int j = 0; j < face.n; j++) {
            Vertex v0 = vertices[face.verts[j] - 1];
            Vertex v1 = vertices[face.verts[(j + 1) % face.n] - 1];
            resizing(v0, v1);
        }
    }
}
/**
 * \file wireframe.c
 *
 * \brief Implementação do arquivo principal de renderização do modelo 3D.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date May 2025
 */

#include "model.h"

int main() {
    Vertex vertices[MAX_VERTICES];
    Face faces[MAX_FACES];
    int vcount, fcount;

    clr();

    // Lê o arquivo OBJ enviado
    if (!load_obj("models/cranio.obj", vertices, &vcount, faces, &fcount)) {
        return 1;
    }

    // Renderiza as faces no framebuffer
    render_faces(vertices, faces, vcount, fcount);

    save();

    return 0;
}
Compilação
O processo de compilação é realizado através do compilador GCC através do seguinte comando:
gcc <nome_arquivo>.c <nome_biblioteca>.c -o <nome_executavel> -lm
Este comando criará um arquivo executável e a saída deve ser direcionada para um arquivo com extensão ".ppm".
./<nome_executavel> > output.ppm
Exercício
-
Estudar o código acima substituindo o modelo.
-
Substitua o modelo usado no código por robot.obj.
-
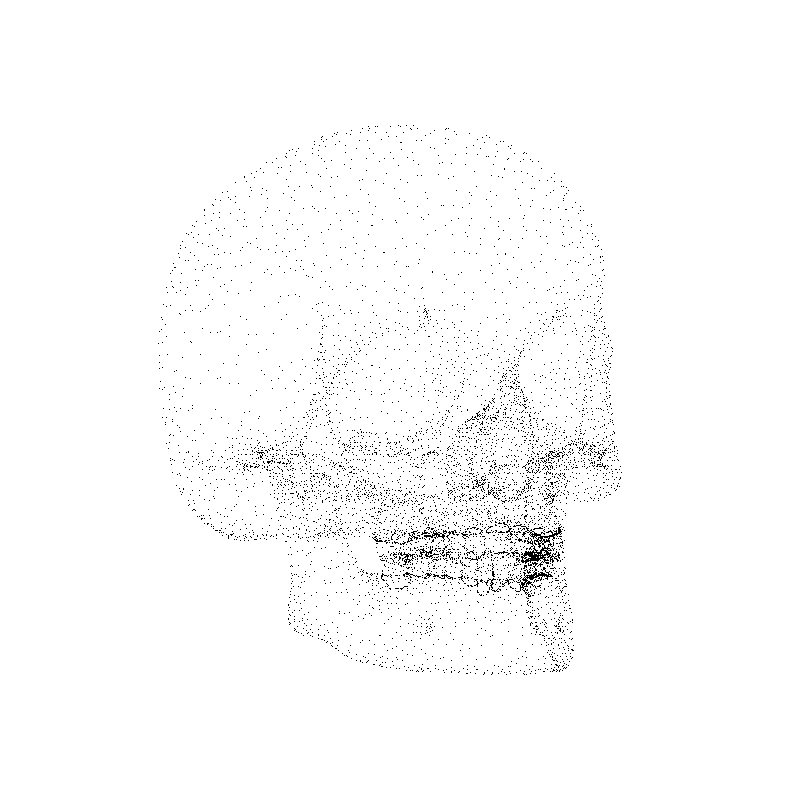
Implemente uma função para exibir apenas os pontos (nuvem de pontos) ao invés do arramado (veja imagem abaixo).
-
Aplique as transformações estudadas no modelo $3D$.
Lecture 3
Digital Differential Analyze (DDA)
Algoritmo clássico de rasterização de linhas. Este algoritmo utiliza a equação da reta para gerar pontos de uma linha entre dois pontos $(x_{0}, y_{0})$ e $(x_{1}, y_{1})$, incrementando em intervalos fixos.
Código
A implementação do algoritmo DDA (disponível no arquivo dda.c) exige conhecimento prévio de alguns detalhes matemáticos da equação da reta.
/**
 * \file dda.c
 *
 * \brief Implementação do algoritmo DDA.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date April 2025
 */

#include <stdio.h>
#include <stdlib.h> // abs

#define width 200
#define height 200

unsigned char image[height][width][3];

// Funcao para preencher um pixel na imagem
void putPixel( int x, int y, unsigned char r, unsigned char g, unsigned char b){
  if (( x >= 0 ) && ( x <= width )  && ( y >= 0 ) && ( y <= height )){
    image[x][y][0] = r;
    image[x][y][1] = g;
    image[x][y][2] = b;
  }
}

// Funcao para limpar a imagem
void clearImage(){
  for (int y = 0; y < height; y++)
    for (int x = 0; x < width; x++)
      putPixel(x, y, 255, 255, 255);
}

// Funcao para salvar imagem no formato PPM
void saveImage(){
  // Configurando o header do formato PPM
  printf("P3\n %d \t %d\n 255\n", width, height);

  for (int y = 0; y < height; y++){ // Altura
    for (int x = 0; x < width; x++){ // Largura
      for (int c = 0; c < 3; c++){ // Canal: r, g, b
        printf("%d \t", image[x][y][c]);
      }
      printf("\n");
    }
  }
}

// Algoritmo DDA
void drawDDA( int x0, int y0, int x1, int y1 ){
  // calcula a variacao
  int dx = x1 - x0;
  int dy = y1 - y0;

  // calcula o número de passos de incremento
  int steps = abs(dx) > abs(dy) ? abs(dx) : abs(dy);

  // define o incremento em cada eixo
  float x_inc = (float) dx / steps;
  float y_inc = (float) dy / steps;

  float x = x0;
  float y = y0;

  for (int i = 0; i <= steps; i++){
    putPixel((int)x, (int)y, 255, 0, 0);
    x += x_inc;
    y += y_inc;
  }
}

int main(){

  // Limpar a imagem
  clearImage();

  // Executar o algoritmo DDA
  drawDDA(0, 0, 200, 200);

  // Salvar a imagem em PPM
  saveImage();

  return 0;
}
Descrição do programa
Iniciamos o código inserindo a biblioteca padrão de entrada/saída de dados da linguagem C e a biblioteca stdlib.h para obter o módulo de um número.
#include <stdio.h>
#include <stdlib.h> // abs
Após inserir as bibliotecas, optei por definir globalmente as dimensões da imagem e a própria imagem como um array multidimensional do tipo caractere sem sinal para representar cada canal de cor com 8 bits.
#define width 200
#define height 200

unsigned char image[height][width][3];
Posteriormente, codifiquei algumas funções que serão úteis para manipular as imagens PPM. A primeira função foi para setar um valor de cor para um pixel.
void putPixel( int x, int y, unsigned char r, unsigned char g, unsigned char b){
  if (( x >= 0 ) && ( x <= width )  && ( y >= 0 ) && ( y <= height )){
    image[x][y][0] = r;
    image[x][y][1] = g;
    image[x][y][2] = b;
  }
}
A segunda função que implementei que nos ajudará é a função para preencher com branco toda a imagem.
void clearImage(){
  for (int y = 0; y < height; y++)
    for (int x = 0; x < width; x++)
      putPixel(x, y, 255, 255, 255);
}
Por fim, codifiquei uma função específica para salvar o array multidimensional no formato PPM.
void saveImage(){
  // Configurando o header do formato PPM
  printf("P3\n %d \t %d\n 255\n", width, height);

  for (int y = 0; y < height; y++){ // Altura
    for (int x = 0; x < width; x++){ // Largura
      for (int c = 0; c < 3; c++){ // Canal: r, g, b
        printf("%d \t", image[x][y][c]);
      }
      printf("\n");
    }
  }
}
O algoritmo DDA é implementado seguindo os seguintes passos:
-
Calcular o valor de variação nos eixos x e y;
-
Encontra a maior variação e adota ela como número de passos do algoritmo;
-
Define o incremento em cada eixo;
-
Pinta do ponto inicial até o ponto final incrementando os incrementos em cada eixo.
void drawDDA( int x0, int y0, int x1, int y1 ){
  // calcula a variacao
  int dx = x1 - x0;
  int dy = y1 - y0;

  // calcula o número de passos de incremento
  int steps = abs(dx) > abs(dy) ? abs(dx) : abs(dy);

  // define o incremento em cada eixo
  float x_inc = (float) dx / steps;
  float y_inc = (float) dy / steps;

  float x = x0;
  float y = y0;

  for (int i = 0; i <= steps; i++){
    putPixel((int)x, (int)y, 255, 0, 0);
    x += x_inc;
    y += y_inc;
  }
}
Análise do algoritmo DDA
Vantagens |
Desvantagens |
Simples de implementar |
Usa ponto flutuante |
Funciona em qualquer inclinação |
Pode causar acúmulo de erros de arredondamento |
Exercícios
-
Implemente uma função que os argumentos são os pontos de um polígono convexo e o retorno é uma imagem PPM.
-
Edite o código de renderização de modelos 3D para usar o algoritmo DDA.
-
Utilize a biblioteca time.h da linguagem C e verifique o tempo de execução do algoritmo que utiliza equações vetoriais e DDA.
Lecture 4
Bresenham
Jack Bresenham propôs em 1965 no artigo Algorithm for Computer Control of a Digital Plotter um algoritmo de rasterização de linhas com tipo inteiro. No texto Bresenham’s Algorithm contém uma breve explicação sobre o algoritmo.
Código
A implementação do algoritmo de Bresenham está disponível no arquivo bresenhamLines.c.
/**
 * \file bresenhamLines.c
 *
 * \brief Implementação do algoritmo bresenham para linhas.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date April 2025
 */

#include <stdio.h>
#include <stdlib.h> // abs

#define width 200
#define height 200

unsigned char image[height][width][3];

// Funcao para preencher um pixel na imagem
void putPixel( int x, int y, unsigned char r, unsigned char g, unsigned char b){
  if (( x >= 0 ) && ( x <= width )  && ( y >= 0 ) && ( y <= height )){
    image[x][y][0] = r;
    image[x][y][1] = g;
    image[x][y][2] = b;
  }
}

// Funcao para limpar a imagem
void clearImage(){
  for (int y = 0; y < height; y++)
    for (int x = 0; x < width; x++)
      putPixel(x, y, 255, 255, 255);
}

// Funcao para salvar imagem no formato PPM
void saveImage(){
  // Configurando o header do formato PPM
  printf("P3\n %d \t %d\n 255\n", width, height);

  for (int y = 0; y < height; y++){ // Altura
    for (int x = 0; x < width; x++){ // Largura
      for (int c = 0; c < 3; c++){ // Canal: r, g, b
        printf("%d \t", image[x][y][c]);
      }
      printf("\n");
    }
  }
}

// Algoritmo Bresenham (1º quadrante)
void drawBresenhamLinesIncomplete( int x0, int y0, int x1, int y1 ){

  // calcula a variacao
  int dx = x1 - x0;
  int dy = y1 - y0;

  // calcula o erro
  int D = (2 * dy) - dx;

  int x = x0;
  int y = y0;

  putPixel(x, y, 255, 0, 0);

  while (x < x1){
    x = x + 1;
    if ( D < 0 ){
      D = D + (2 * dy);
    }
    else{
      y = y + 1;
      D = D + (2 * ( dy - dx ));
    }
    putPixel(x, y, 255, 0, 0);
  }

}

// Algoritmo Bresenham ( todos os quadrantes )
void drawBresenhamLines( int x0, int y0, int x1, int y1 ){
  // calcula a variacao absoluta
  int dx = abs(x1 - x0);
  int dy = abs(y1 - y0);

  // indica a direcao da reta
  int sx = (x0 < x1) ? 1 : -1; // direção de x
  int sy = (y0 < y1) ? 1 : -1; // direção de y

  // calcula o erro
  int erro = dx - dy;

  while (1) {
    putPixel(x0, y0, 250, 0, 0);

    // Quando a condicao for alcancada finaliza o loop
    if (x0 == x1 && y0 == y1) break;

    // atualiza o erro
    int erro2 = 2 * erro;

    if (erro2 > -dy) { // verifica se o erro esta acima
      erro -= dy;
      x0 += sx;
    }

    if (erro2 < dx) { // verifica se o erro esta abaixo
      erro += dx;
      y0 += sy;
    }
  }
}


int main(){

  // Limpar a imagem
  clearImage();

  // Executar o algoritmo DDA
  //drawBresenhamLinesIncomplete(0, 0, 200, 200);

  drawBresenhamLines(20, 20, 80, 20);
  drawBresenhamLines(20, 20, 20, 80);
  drawBresenhamLines(20, 80, 80, 80);
  drawBresenhamLines(80, 20, 80, 80);

  // Salvar a imagem em PPM
  saveImage();

  return 0;
}
Descrição do programa
Neste momento, estaríamos repetindo todo o processo descrito anteriormente. Para evitar redundância, descreveremos apenas o conteúdo que adicionamos ao arquivo. Sendo assim, falaremos sobre a função drawBresenhamLinesIncomplete. Esta função é descrita no texto Bresenham’s Algorithm.
void drawBresenhamLinesIncomplete( int x0, int y0, int x1, int y1 ){

  // calcula a variacao
  int dx = x1 - x0;
  int dy = y1 - y0;

  // calcula o erro
  int D = (2 * dy) - dx;

  int x = x0;
  int y = y0;

  putPixel(x, y, 255, 0, 0);

  while (x < x1){
    x = x + 1;
    if ( D < 0 ){
      D = D + (2 * dy);
    }
    else{
      y = y + 1;
      D = D + (2 * ( dy - dx ));
    }
    putPixel(x, y, 255, 0, 0);
  }

}
Na função drawBresenhamLines, incluimos todos os quadrantes como sugerido no artigo supracitado.
void drawBresenhamLines( int x0, int y0, int x1, int y1 ){
  // calcula a variacao absoluta
  int dx = abs(x1 - x0);
  int dy = abs(y1 - y0);

  // indica a direcao da reta
  int sx = (x0 < x1) ? 1 : -1; // direção de x
  int sy = (y0 < y1) ? 1 : -1; // direção de y

  // calcula o erro
  int erro = dx - dy;

  while (1) {
    putPixel(x0, y0, 250, 0, 0);

    // Quando a condicao for alcancada finaliza o loop
    if (x0 == x1 && y0 == y1) break;

    // atualiza o erro
    int erro2 = 2 * erro;

    if (erro2 > -dy) { // verifica se o erro esta acima
      erro -= dy;
      x0 += sx;
    }

    if (erro2 < dx) { // verifica se o erro esta abaixo
      erro += dx;
      y0 += sy;
    }
  }
}
Exercícios
-
Edite o código de renderização de modelos 3D para usar o algoritmo Bresenham.
-
Utilize a biblioteca time.h da linguagem C e verifique o tempo de execução do algoritmo que utiliza equações vetoriais, DDA e Bresenham.
Lecture 5
Vamos inserir uma câmera virtual e realizar uma projeção em perspectiva.
Câmera Virtual e Projeção
A câmera virtual posiciona o observador no espaço tridimensional para que a projeção em perspectiva converta esses pontos 3D em uma imagem plana 2D, simulando o efeito realista onde objetos mais distantes parecem menores. Para fazer isso, vamos reutilizar o código de [renderização] de modelos 3D.
Necessitamos encontrar os vetores ortonormais $\vec{n}$, $\vec{u}$ e $\vec{v}$ que fazem parte do sistema de coordenadas da câmera virtual.
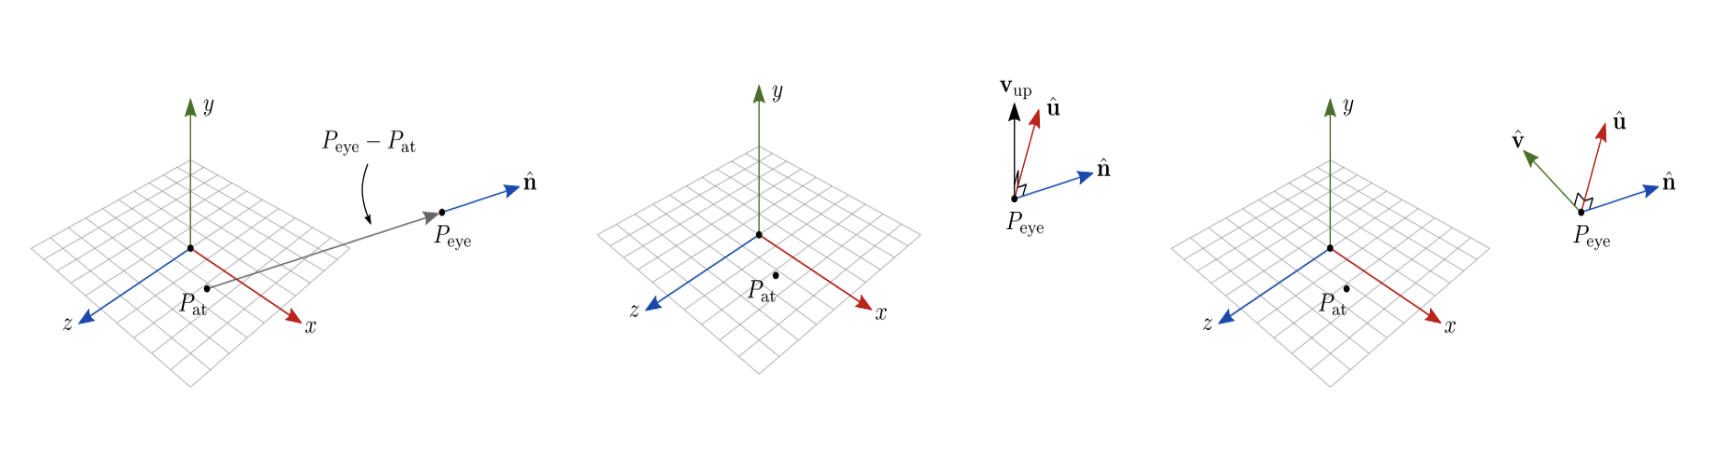
$\vec{n} = \frac{P_{eye} - P_{at}}{\mid P_{eye} - P_{at} \mid}$
-
$P_{eye}$: Posição da câmera no mundo
-
$P_{at}$: Posição para onde a câmera é apontada
$\vec{u} = \frac{\vec{v}_{up} \times \vec{n}}{\mid \vec{v}_{up} \times \vec{n} \mid}$
-
$v_{up}$: Indica a posição "para cima" da câmera
$\vec{v} = \vec{n} \times \vec{u}$
Posteriormente, todos os pontos do modelo 3D é transformado para o sistema de coordenadas da câmera e aplicamos a projeção em perspectiva:
$x' = \frac{x d}{z + d}$
$y' = \frac{y d}{z + d}$
Código
A implementação do código é realizada através dos arquivos: camera.h que contém todos os protótipos de funções que serão úteis para manipulação dos modelos 3D, câmera virtual e projeção em perspectiva, camera.c é o arquivo que contém as implementações das funções dos protótipos e render.c que realiza a execução das funções implementadas.
/**
 * \file camera.h
 *
 * \brief Header com protótipos de funções para manipulação de modelo 3D, câmera
 * e projeção em perspectiva.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date Oct 2026
 */

#ifndef CAMERA_H
#define CAMERA_H

#define WIDTH 800
#define HEIGHT 800
#define MAX_VERTICES 50000
#define MAX_FACES 50000
#define MAX_FACE_VERTS 32

typedef struct {
  float x, y, z;
} Vertex;

typedef struct {
  int verts[MAX_FACE_VERTS];
  int n;
} Face;

typedef struct {
  int x, y;
} Point2D;

typedef struct {
  Vertex Peye;
  Vertex Pat;
  Vertex Vup;
  float d;
} Camera;

void set_pixel(int x, int y, unsigned char r, unsigned char g, unsigned char b);

void clr();

void save();

void draw_line(int x0, int y0, int x1, int y1);

int load_obj(const char *filename, Vertex *vertices, int *vcount, Face *faces, int *fcount);

static Vertex sub( Vertex a, Vertex b );
static float dot( Vertex a, Vertex b );
static Vertex cross( Vertex a, Vertex b );
static Vertex normalize( Vertex v );

void resizing( Vertex p, Camera cam, Point2D *out );

void render_faces(Vertex *vertices, Face *faces, int vcount, int fcount, Camera cam);


#endif
/**
 * \file camera.c
 *
 * \brief Implementação das funções de manipulação do modelo 3D, câmera
 * e projeção em perspectiva.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date Oct 2026
 */

#include <stdio.h>
#include <stdlib.h>
#include <string.h>
#include <math.h>

#include "camera.h"

unsigned char image[HEIGHT][WIDTH][3];

void set_pixel(int x, int y, unsigned char r, unsigned char g, unsigned char b) {
  if (x >= 0 && x < WIDTH && y >= 0 && y < HEIGHT) {
    image[y][x][0] = r;
    image[y][x][1] = g;
    image[y][x][2] = b;
  }
}

void draw_line(int x0, int y0, int x1, int y1) {
  for (float t = 0.0; t < 1.0; t = t + 0.0001)
    set_pixel((int)x0+(x1-x0)*t, (int)y0+(y1-y0)*t, 0, 0, 0);
}

void clr(){
  for(int i = 0; i < WIDTH; i++)
    for(int j = 0; j < HEIGHT; j++)
      for(int c = 0; c < 3; c++)
        image[i][j][c] = 255;
}

void save(){
  printf("P3\n %d \t %d\n 255\n", WIDTH, HEIGHT);
  for(int i = 0; i < WIDTH; i++){
    for(int j = 0; j < HEIGHT; j++){
      for(int c = 0; c < 3; c++){
        printf("%d \t", image[i][j][c]);
      }
      printf("\n");
    }
  }
}

int load_obj(const char *filename, Vertex *vertices, int *vcount, Face *faces,
             int *fcount) {
    FILE *file = fopen(filename, "r");
    if (!file) {
        perror("Erro ao abrir o arquivo");
        return 0;
    }

    char line[512];
    *vcount = 0;
    *fcount = 0;

    while (fgets(line, sizeof(line), file)) {
        if (strncmp(line, "v ", 2) == 0) {
            if (sscanf(line + 2, "%f %f %f", &vertices[*vcount].x,
                       &vertices[*vcount].y, &vertices[*vcount].z) == 3) {
                (*vcount)++;
            }
        } else if (strncmp(line, "f ", 2) == 0) {
            Face face = {.n = 0};
            char *token = strtok(line + 2, " \n");
            while (token && face.n < MAX_FACE_VERTS) {
                int index;
                if (sscanf(token, "%d", &index) == 1) {
                    face.verts[face.n++] = index;
                }
                token = strtok(NULL, " \n");
            }
            faces[(*fcount)++] = face;
        }
    }

    fclose(file);
    return 1;
}

static Vertex sub( Vertex a, Vertex b ){
  return (Vertex) {a.x - b.x, a.y - b.y, a.z - b.z};
}
static float dot( Vertex a, Vertex b ){
  return (a.x * b.x) + (a.y * b.y) + (a.z * b.z);
}
static Vertex cross( Vertex a, Vertex b ){
  return (Vertex){
    a.y * b.z - a.z * b.y,
    a.z * b.x - a.x * b.z,
    a.x * b.y - a.y * b.x
  };
}
static Vertex normalize( Vertex v ){
  float tam = sqrt( dot(v, v) );
  if ( tam > 0.0 ) {
    v.x = v.x / tam;
    v.y = v.y / tam;
    v.z = v.z / tam;
  }
  return v;
}

void resizing( Vertex p, Camera cam, Point2D *out ){

  // Calcular os vetores ortonormais u, v e n
  Vertex n = normalize( sub( cam.Peye, cam.Pat ) );
  Vertex u = normalize( cross( cam.Vup, n ) );
  Vertex v = cross( n, u );

  // Aplicar na matriz view
  Vertex p_eye = sub( p, cam.Peye );
  float x_cam = dot( u, p_eye );
  float y_cam = dot( v, p_eye );
  float z_cam = dot( n, p_eye );

  float w = z_cam + cam.d;
  if ( w < 0.1f ) return;

  float x_proj = x_cam * cam.d / w;
  float y_proj = y_cam * cam.d / w;

  out->x = (int)((x_proj + 1.0f) * WIDTH / 2.0f);
  out->y = (int)((1.0f - y_proj) * HEIGHT / 2.0f);
}


void render_faces(Vertex *vertices, Face *faces, int vcount, int fcount, Camera cam) {
    for (int i = 0; i < fcount; i++) {
        Face face = faces[i];
        for (int j = 0; j < face.n; j++) {
            Vertex v0 = vertices[face.verts[j] - 1];
            Vertex v1 = vertices[face.verts[(j + 1) % face.n] - 1];
            Point2D p0, p1;
            resizing( v0, cam, &p0);
            resizing( v1, cam, &p1);
            draw_line(p0.x, p0.y, p1.x, p1.y);
        }
    }
}
/**
 * \file render.c
 *
 * \brief Implementação do arquivo principal de renderização do modelo 3D, câmera
 * virtual e projeção em perspectiva.
 *
 * \author
 * Petrucio Ricardo Tavares de Medeiros \n
 * Universidade Federal Rural do Semi-Árido \n
 * Departamento de Engenharias e Tecnologia \n
 * petrucio at ufersa (dot) edu (dot) br
 *
 * \version 1.0
 * \date Oct 2026
 */

#include "camera.h"

int main() {
    Vertex vertices[MAX_VERTICES];
    Face faces[MAX_FACES];
    int vcount, fcount;

    clr();

    // Lê o arquivo OBJ enviado
    if (!load_obj("models/wolf.obj", vertices, &vcount, faces, &fcount)) {
        return 1;
    }

    // Constroi uma câmera
    Camera cam = {
      .Peye = {0, 0, -0.5},
      .Pat = {0, 0, 0},
      .Vup = {0, 1, 0},
      .d = 5.0
    };

    // Renderiza as faces no framebuffer
    render_faces(vertices, faces, vcount, fcount, cam);

    save();

    return 0;
}
Descrição do programa
O primeiro passo consiste em incluir duas definições de estruturas no arquivo camera.h: A primeira (1) representa um ponto 2D (par ordenado) e a segunda (2), o sistema de coordenadas da câmera virtual. Este último requer a posição do observador no espaço tridimensional ($P_{eye}$), o ponto de mira ($P_{at}$), o vetor de orientação "para cima" ($V_{up}$) e a distância até a cena ($d$).
typedef struct {
  int x, y;
} Point2D;

typedef struct {
  Vertex Peye;
  Vertex Pat;
  Vertex Vup;
  float d;
} Camera;
Neste código, declaramos (camera.h) e implementamos (camera.c) funções auxiliares para o cálculo dos vetores de câmera, como subtração de vetores (sub), produto escalar (dot), produto vetorial (cross) e normalização (normalize).
static Vertex sub( Vertex a, Vertex b );
static float dot( Vertex a, Vertex b );
static Vertex cross( Vertex a, Vertex b );
static Vertex normalize( Vertex v );
static Vertex sub( Vertex a, Vertex b ){
  return (Vertex) {a.x - b.x, a.y - b.y, a.z - b.z};
}
static float dot( Vertex a, Vertex b ){
  return (a.x * b.x) + (a.y * b.y) + (a.z * b.z);
}
static Vertex cross( Vertex a, Vertex b ){
  return (Vertex){
    a.y * b.z - a.z * b.y,
    a.z * b.x - a.x * b.z,
    a.x * b.y - a.y * b.x
  };
}
static Vertex normalize( Vertex v ){
  float tam = sqrt( dot(v, v) );
  if ( tam > 0.0 ) {
    v.x = v.x / tam;
    v.y = v.y / tam;
    v.z = v.z / tam;
  }
  return v;
}
A função de resizing é modificada para receber um ponto 3D, a estrutura da câmera virtual definida anteriormente e atualizar um ponteiro com o resultado da projeção em perspectiva.
void resizing( Vertex p, Camera cam, Point2D *out );
A implementação da função resizing pode ser encontrada no arquivo (camera.c). O processo inicia-se com o cálculo dos vetores ortonormais u, v e n da câmera virtual. Em seguida, cada ponto p da nuvem é transformado para o sistema de coordenadas da câmera e submetido à projeção em perspectiva. Por fim, realiza-se o mapeamento das coordenadas projetadas originalmente no intervalo $[-1,1$] para a resolução final da imagem $width \times height$.
void resizing( Vertex p, Camera cam, Point2D *out ){

  // Calcular os vetores ortonormais u, v e n
  Vertex n = normalize( sub( cam.Peye, cam.Pat ) );
  Vertex u = normalize( cross( cam.Vup, n ) );
  Vertex v = cross( n, u );

  // Aplicar na matriz view
  Vertex p_eye = sub( p, cam.Peye );
  float x_cam = dot( u, p_eye );
  float y_cam = dot( v, p_eye );
  float z_cam = dot( n, p_eye );

  float w = z_cam + cam.d;
  if ( w < 0.1f ) return;

  float x_proj = x_cam * cam.d / w;
  float y_proj = y_cam * cam.d / w;

  out->x = (int)((x_proj + 1.0f) * WIDTH / 2.0f);
  out->y = (int)((1.0f - y_proj) * HEIGHT / 2.0f);
}
Na função render_faces, adicionamos o argumento Camera cam como pode ser observado abaixo:
void render_faces(Vertex *vertices, Face *faces, int vcount, int fcount, Camera cam);
Na implementação da função render_faces, para cada par de vértices (v0 e v1) que forma uma aresta, a função chama resizing, a qual aplica a transformação de câmera, projeção em perspectiva e o mapeamento de viewport. O resultado são coordenadas 2D na tela (p0 e p1). Por fim, a função draw_line é chamada para traçar a linha 2D na tela, conectando os pontos projetados p0 e p1, renderizando assim o aramado do modelo 3D.
void render_faces(Vertex *vertices, Face *faces, int vcount, int fcount, Camera cam) {
    for (int i = 0; i < fcount; i++) {
        Face face = faces[i];
        for (int j = 0; j < face.n; j++) {
            Vertex v0 = vertices[face.verts[j] - 1];
            Vertex v1 = vertices[face.verts[(j + 1) % face.n] - 1];
            Point2D p0, p1;
            resizing( v0, cam, &p0);
            resizing( v1, cam, &p1);
            draw_line(p0.x, p0.y, p1.x, p1.y);
        }
    }
}
No arquivo render.c, adicionamos uma câmera e passamos como argumento da função render_faces.
// Constroi uma câmera
Camera cam = {
  .Peye = {0, 0, -0.5},
  .Pat = {0, 0, 0},
  .Vup = {0, 1, 0},
  .d = 5.0
};

// Renderiza as faces no framebuffer
render_faces(vertices, faces, vcount, fcount, cam);
Exercícios
-
Edite o código de câmera virtual e projeção com novas posições de câmera e distância d e verifique seu resultado.
Lecture 6
Aprendendo a construir curvas e superfícies do zero.
Curvas e superfícies
Na computação gráfica, curvas e superfícies são a base essencial para dar forma, suavidade e realismo a qualquer modelo 3D.
Bézier
Dados 3 pontos ($P_0$, $P_1$ e $P_2$), geramos duas retas $R_1$ e $R_2$, respectivamente, entre $P_0$ e $P_1$ e entre $P_1$ e $P_2$. Ao realizar a interpolação entre $R_1$ e $R_2$ usando para isto os pesos $t$ e $1 - t$, temos uma curva:
$R_1 : (1 - t)P_0 + t P_1$ e $R_2 : (1 - t)P_1 + t P_2$ resulta em: $C_1: (1-t) R_1 + t R_2$
$C_1(t): (1-t)^2 P_0 + 2t(1 - t)P_1 + t^2 P_2, \quad t \in [0, 1]$
Hermite
Uma curva de Hermite é definida por seus pontos extremos, denominados $P_1$ e $P_2$, e por dois vetores tangentes, $T_1$ e $T_2$, que determinam a direção e a intensidade da curva nesses pontos. O vetor $T_1$ indica como a curva parte de $P_1$, enquanto $T_2$ define como ela chega até $P_2$.
$H(t) = h_1(t)P_1 + h_2(t)P_2 + h_3(t)T_1 + h4(t)T_2, \quad t \in [0, 1]$
onde:
$h_1(t) = 2t^3 - 3t^2 + 1$
$h_2(t) = -2t^3 + 3t^2$
$h_3(t) = t^3 - 2t^2 + t$
$h_4(t) = t^3 - t^2$
Código
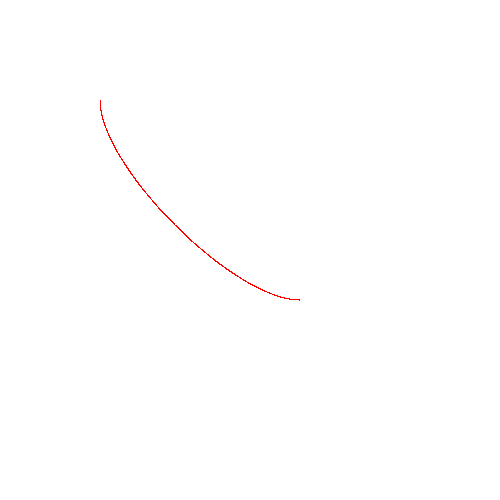
A implementação da curva de Hermite para demonstrar como desenhar uma curva está disponível no arquivo hermite.c.
#include <stdio.h>

#define width 500
#define height 500

typedef struct{
  float x, y;
}Point;

unsigned char img [width][height][3];

void px( int x, int y, unsigned char r, unsigned char g, unsigned char b ){
  if ((x >= 0) && (x <= width) && (y >= 0) && (y <= height)){
    img[x][y][0] = r;
    img[x][y][1] = g;
    img[x][y][2] = b;
  }
}

void clr(){
  for (int i = 0; i < width; i++)
    for (int j = 0; j < height; j++)
      px( i, j, 255, 255, 255 );
}

void save(){
  printf("P3 \n %d \t %d \n 255 \n", height, width );
  for (int i = 0; i < width; i++){
    for (int j = 0; j < height; j++){
      for (int c = 0; c < 3; c++){
        printf("%d \t", img[i][j][c]);
      }
      printf("\n");
    }
  }
}

float h1( float t ){ return 2*(t*t*t) - 3*(t*t) + 1; }
float h2( float t ){ return -2*(t*t*t) + 3*(t*t); }
float h3( float t ){ return (t*t*t) - 2*(t*t) + t; }
float h4( float t ){ return (t*t*t) - (t*t); }

Point hermite( float t, Point p0, Point p1, Point t0, Point t1 ){
  Point result;
  result.x = h1(t) * p0.x + h2(t) * p1.x + h3(t) * t0.x + h4(t) * t1.x;
  result.y = h1(t) * p0.y + h2(t) * p1.y + h3(t) * t0.y + h4(t) * t1.y;

  return result;
}

int main(){
  clr();

  Point p1 = {100, 100};
  Point p2 = {300, 300};
  Point t1 = {200, 0};
  Point t2 = {0, 200};

  for (float t = 0.0; t <= 1.0; t = t + 0.001){
    Point h = hermite( t, p1, p2, t1, t2 );
    px( (int)h.x, (int)h.y, 255, 0, 0 );
  }

  save();
}
Descrição do programa
Iniciamos nossa implementação adicionando uma estrutura para ponto 2D:
typedef struct{
  float x, y;
}Point;
Para evitar redundância, descreveremos apenas o conteúdo que adicionamos ao arquivo. Sendo assim, discutiremos sobre a função hermite e algumas funções de base h1, h2, h3 e h4. As funções de base são dadas pela própria definição de hermite com um parâmetro $t \in [0, 1]$.
float h1( float t ){ return 2*(t*t*t) - 3*(t*t) + 1; }
float h2( float t ){ return -2*(t*t*t) + 3*(t*t); }
float h3( float t ){ return (t*t*t) - 2*(t*t) + t; }
float h4( float t ){ return (t*t*t) - (t*t); }
A função hermite recebe como argumento os dois pontos que delimitam a curva, as tangentes nos pontos inicial e final e, por fim, um parâmetro flutuante t que varia de zero até 1. O retorno é um ponto dentro da curva definida por hermite.
Point hermite( float t, Point p0, Point p1, Point t0, Point t1 ){
  Point result;
  result.x = h1(t) * p0.x + h2(t) * p1.x + h3(t) * t0.x + h4(t) * t1.x;
  result.y = h1(t) * p0.y + h2(t) * p1.y + h3(t) * t0.y + h4(t) * t1.y;

  return result;
}
Na função main, precisamos definir os pontos, suas tangentes e adicionar um laço para fazer o parâmetro $t$ percorrer o intervalo $[0, 1]$ com pequenos incrementos. Para cada valor de $t$ a função hermite é chamada e o ponto é plotado.
Point p1 = {100, 100};
Point p2 = {300, 300};
Point t1 = {200, 0};
Point t2 = {0, 200};

for (float t = 0.0; t <= 1.0; t = t + 0.001){
  Point h = hermite( t, p1, p2, t1, t2 );
  px( (int)h.x, (int)h.y, 255, 0, 0 );
}